

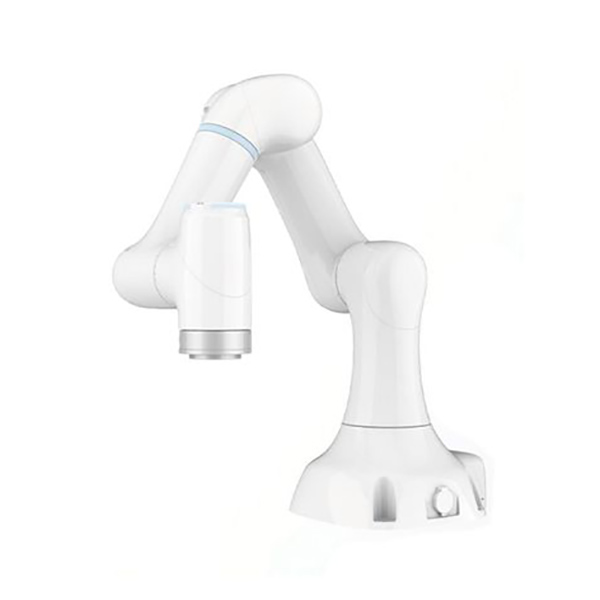
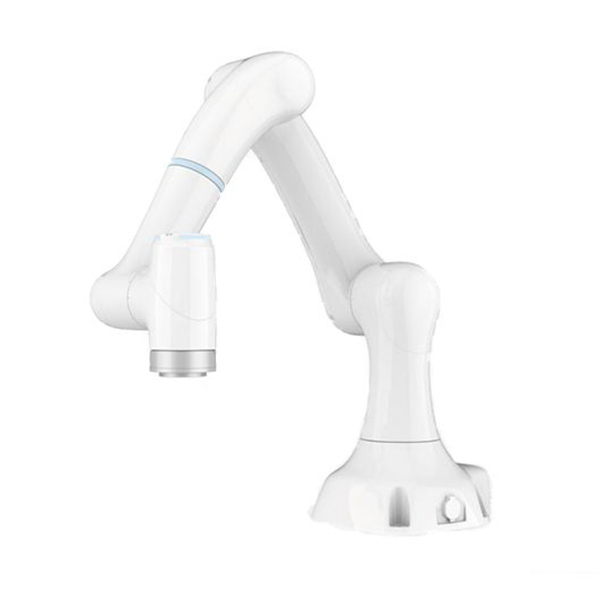
Robot collaborativo serie SR
Parametri tecnici
| SR3 | SR4 | |||
| Specifiche | ||||
| Carico | 3 kg | 4 kg | ||
| Raggio di lavoro | 580 mm | 800 mm | ||
| peso morto | Circa 14 kg | Circa 17 kg | ||
| Grado di libertà | 6 giunti rotanti | 6 giunti rotanti | ||
| MTBF | > 50000 ore | > 50000 ore | ||
| Alimentazione elettrica | AC-220V/DC 48V | AC-220V/DC 48V | ||
| Programmazione | Insegnamento tramite trascinamento e interfaccia grafica | Insegnamento tramite trascinamento e interfaccia grafica | ||
| Prestazione | ||||
| ENERGIA | Media | Picco | Media | Picco |
| CONSUMO | 180 W | 400 W | 180 W | 400 W |
| Sicurezza | Oltre 20 funzioni di sicurezza regolabili, come il rilevamento delle collisioni, il muro virtuale e la modalità di collaborazione. | |||
| Certificazione | Conforme alla norma ISO-13849-1, Cat. 3, PL d. ISO-10218-1. Norma di certificazione CE UE | |||
| Rilevamento della forza, flangia dell'utensile | Forza, xyZ | Momento di forza, xyz | Forza, xyZ | Momento di forza, xyz |
| Rapporto di risoluzione della misurazione della forza | 0,1N | 0,02 Nm | 0,1N | 0,02 Nm |
| Intervallo di temperatura di funzionamento | 0~45 ℃ | 0~45 ℃ | ||
| Umidità | 20-80% UR (senza condensa) | 20-80% UR (senza condensa) | ||
| Precisione relativa del controllo della forza | 0,5 N | 0,1 Nm | 0,5 N | 0,1 Nm |
| Movimento | ||||
| Ripetibilità | ±0,03 mm | ±0,03 mm | ||
| Giunto motore | Ambito di lavoro | Velocità massima | Ambito di lavoro | Velocità massima |
| Asse 1 | ±175° | 180°/s | ±175° | 180°/s |
| Asse2 | -135°~±130° | 180°/s | -135°~±135° | 180°/s |
| Asse3 | -175°~±135° | 180°/s | -170°~±140° | 180°/s |
| Asse4 | ±175° | 225°/s | ±175° | 225°/s |
| Asse5 | ±175° | 225°/s | ±175° | 225°/s |
| Asse6 | ±175° | 225°/s | ±175° | 225°/s |
| Velocità massima all'estremità dell'utensile | ≤1,5 m/s | ≤2 m/s | ||
| Caratteristiche | ||||
| Grado di protezione IP | IP54 | |||
| Montaggio del robot | Installazione in qualsiasi angolazione | |||
| Porta I/O utensile | 2DO,2DI,2Al | |||
| Interfaccia di comunicazione dello strumento | Base di connessione Ethernet a 1 via da 100 megabit con interfaccia di rete RJ45 | |||
| Alimentazione I/O utensili | (1)24V/12V,1A (2)5V, 2A | |||
| Porta I/O universale di base | 4DO, 4DI | |||
| Interfaccia di comunicazione di base | Ethernet/LP bidirezionale 1000 Mbps | |||
| Alimentatore di base in uscita | 24 V, 2 A | |||
Applicazione del prodotto
Il robot collaborativo flessibile x Mate è ampiamente utilizzato nei settori automobilistico e dei componenti, 3C e semiconduttori, lavorazione di metalli e materie plastiche, ricerca scientifica e didattica, servizi commerciali, assistenza medica e così via, per migliorare la produttività e la qualità di vari settori, realizzare una produzione flessibile e migliorare la sicurezza del personale.
-
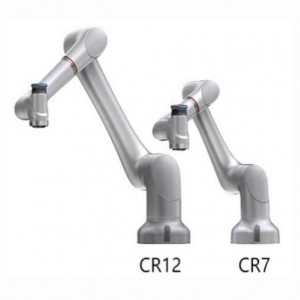
Robot cooperativo flessibile serie CR
-

Modulo giunto robotico integrato per braccio robotico servoassistito...
-

Robot collaborativo
-

Robot collaborativo a doppio braccio a 14 assi per piccole applicazioni...
-

Braccio robotico collaborativo a 6 assi, carico utile 5 kg, 9...
-

Caricamento e scaricamento del robot collaborativo a 6 assi...


