

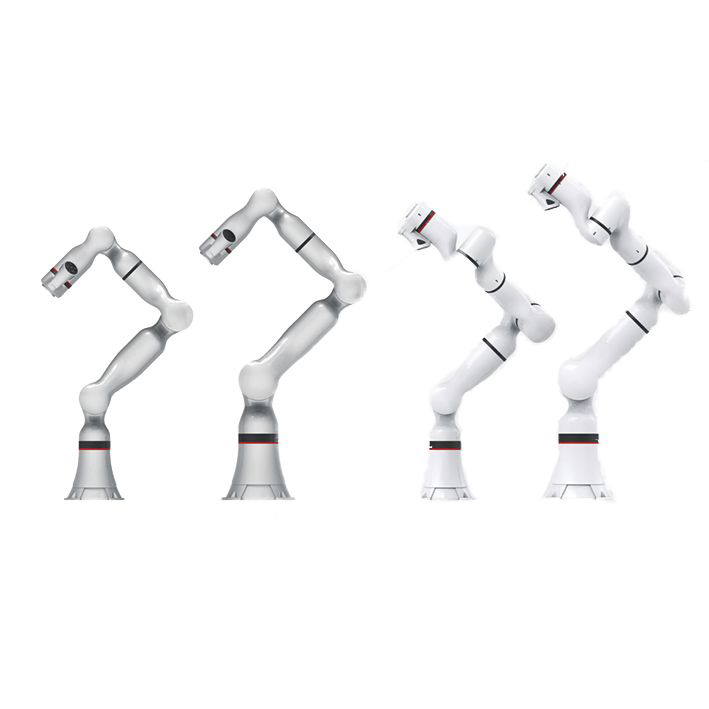

Robot cooperativo flessibile serie ER
Parametri tecnici
| ER3 | ER7 | ER3 Pro | ER7 Pro | |||||
| Specifiche | ||||||||
| Carico | 3 kg | 7 kg | 3 kg | 7 kg | ||||
| Raggio di lavoro | 760 mm | 850 mm | 760 mm | 850 mm | ||||
| peso morto | Circa 21 kg | Circa 27 kg | Circa 22 kg | Circa 29 kg | ||||
| Grado di libertà | 6 giunti rotanti | 6 giunti rotanti | 7 giunti rotanti | 7 giunti rotanti | ||||
| MTBF | >35000 ore | >35000 ore | >35000 ore | >35000 ore | ||||
| Alimentazione elettrica | 48 V CC | 48 V CC | 48 V CC | 48 V CC | ||||
| Programmazione | Insegnamento tramite trascinamento e interfaccia grafica | Insegnamento tramite trascinamento e interfaccia grafica | Insegnamento tramite trascinamento e interfaccia grafica | Insegnamento tramite trascinamento e interfaccia grafica | ||||
| Prestazione | ||||||||
| ENERGIA | Media | valore massimo | Media | valore massimo | Media | valore massimo | Media | Picco |
| CONSUMO | 200 W | 400 W | 500 W | 900 W | 300 W | 500 W | 600 W | 1000 W |
| Sicurezza | > 22 funzioni di sicurezza regolabili | > 22 funzioni di sicurezza regolabili | > 22 funzioni di sicurezza regolabili | > 22 funzioni di sicurezza regolabili | ||||
| Certificazione | Conforme allo standard “EN ISO 13849-1, Cat. 3, PL d, Certificazione CE UE” | Conforme allo standard “EN ISO 13849-1, Cat. 3, PL d, Certificazione CE UE” | Conforme allo standard “EN ISO 13849-1, Cat. 3, PL d, Certificazione CE UE” | Conforme allo standard “EN ISO 13849-1, Cat. 3, PL d, Certificazione CE UE” | ||||
| Rilevamento della forza, flangia dell'utensile | forza, XyZ | Momento di forza, XyZ | Forza, xyZ | Momento di forza, XyZ | Forza, xyZ | Momento di forza, XyZ | Forza, xyZ | Momento di forza, xyz |
| Rapporto di risoluzione della misurazione della forza | 0,1N | 0,02 Nm | 0,1N | 0,02 Nm | 0,1N | 0,02 Nm | 0,1N | 0,02 Nm |
| Precisione relativa del controllo della forza | 0,5 N | 0,1 Nm | 0,5 N | 0,1 Nm | 0,5 N | 0,1 Nm | 0,5 N | 0,1 Nm |
| Intervallo di rigidità cartesiana regolabile | 0~3000N/m,0~300Nm/rad | 0~3000N/m,0~300Nm/rad | 0~3000N/m,0~300Nm/rad | 0~3000N/m,0~300Nm/rad | ||||
| Intervallo di temperatura di funzionamento | 0~40° ℃ | 0~40° ℃ | 0~40° ℃ | 0~40 ℃ | ||||
| Umidità | 20-80% UR (senza condensa) | 20-80% UR (senza condensa) | 20-80% UR (senza condensa) | 20-80% UR (senza condensa) | ||||
| 180°/s | ||||||||
| 180°/s | ±0,03 mm | ±0,03 mm | ±0,03 mm | ±0,03 mm | ||||
| 180°/s | Ambito di lavoro | Velocità massima | Ambito di lavoro | Velocità massima | Ambito di lavoro | Velocità massima | Ambito di lavoro | Velocità massima |
| 180°/s | ±170° | 180°/s | ±170° |
| ±170° | 180°/s | ±170° | 110°/s |
| Asse 2 | ±120° | 180°/s | ±120° |
| ±120° | 180°/s | ±120° | 110°/s |
| Asse 3 | ±120° | 180°/s | ±120° | 180°/s | ±170° | 180°/s | ±170° | 180°/s |
| Asse 4 | ±170° | 180°/s | ±170° | 180°/s | ±120° | 180°/s | ±120° | 180°/s |
| Asse 5 | ±120° | 180°/s | ±120° | 180°/s | ±170° | 180°/s | ±170° | 180°/s |
| Asse 6 | ±360° | 180°/s | ±360° | 180°/s | ±120° | 180°/s | ±120° | 180°/s |
| Asse 7 | ------ | ------ | ------ | ------ | ±360° | 180°/s | ±360° | 180°/s |
| Velocità massima all'estremità dell'utensile | ≤3 m/s | ≤2,5 m/s | ≤3 m/s | ≤2,5 m/s | ||||
| Caratteristiche | ||||||||
| Grado di protezione IP | IP54 | IP54 | IP54 | IP54 | ||||
| Classe ISO per camere bianche | 5 | 6 | 5 | 6 | ||||
| Rumore | ≤70dB(A) | ≤70dB(A) | ≤70dB(A) | ≤70dB(A) | ||||
| Montaggio del robot | Montatura formale, montatura invertita, montatura laterale | Montatura formale, montatura invertita, montatura laterale | Montatura formale, montatura invertita, montatura laterale | Montatura formale, montatura invertita, montatura laterale | ||||
| Porta I/O generica | Ingresso digitale 4 | Ingresso digitale 4 | Ingresso digitale 4 | Ingresso digitale 4 | ||||
|
| Uscita digitale4 | Uscita digitale 4 | Uscita digitale4 | Uscita digitale 4 | ||||
| Porta I/O di sicurezza | Arresto di emergenza esterno 2 | Arresto di emergenza esterno2 | Arresto di emergenza esterno 2 | Arresto di emergenza esterno2 | ||||
|
| Porta di sicurezza esterna2 | Porta di sicurezza esterna 2 | Porta di sicurezza esterna 2 | Porta di sicurezza esterna 2 | ||||
| Tipo di connettore per utensili | M8 | M8 | M8 | M8 | ||||
| Alimentazione I/O utensile | 24V/1A | 24V/1A | 24V/1A | 24V/1A | ||||
Applicazioni industriali
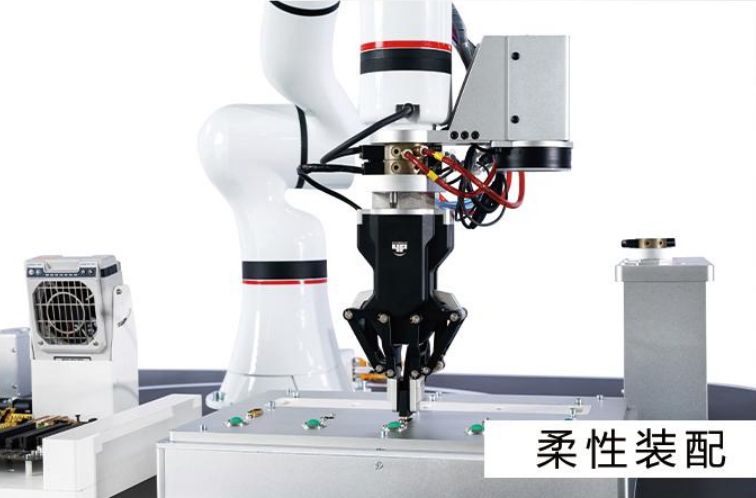
I robot collaborativi flessibili XMate sono adatti a una varietà di applicazioni di processo, tra cui assemblaggio flessibile, avvitatura, ispezione e misurazione, trasporto, rimozione di rivestimenti adesivi dai materiali, manutenzione delle attrezzature, ecc. Possono aiutare aziende di tutte le dimensioni a migliorare la produttività e a realizzare un'automazione flessibile.
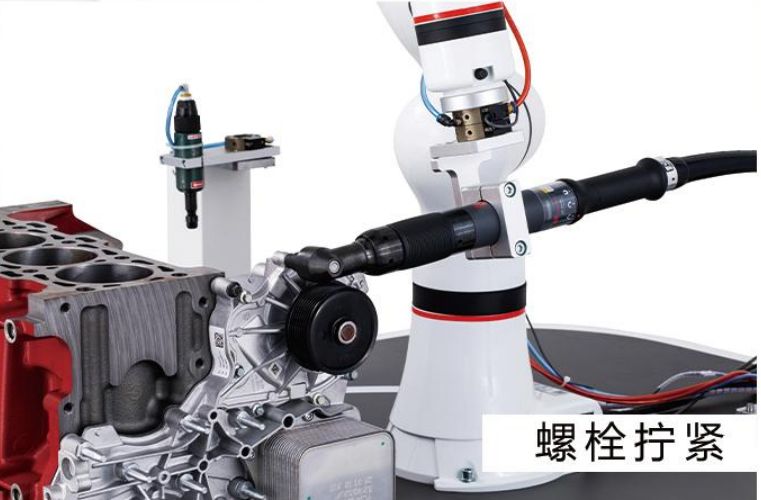
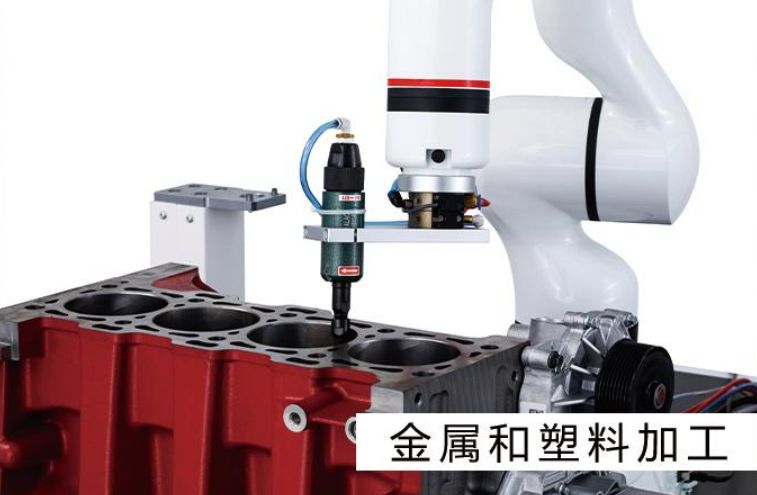
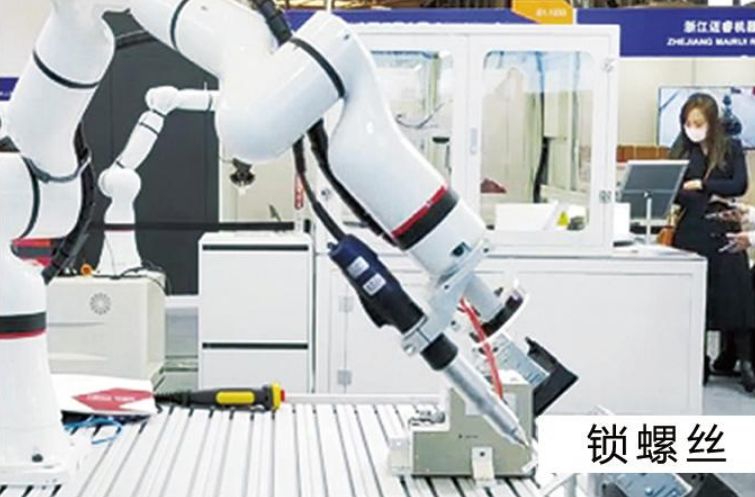
-

Collaborazione uomo-robot
-
Robot collaborativo serie SR
-

Macchina pallettizzatrice collaborativa industriale Au...
-

Braccio di saldatura automatizzato, saldatrice robotica intelligente per...
-

Robot collaborativo a doppio braccio a 14 assi per piccole applicazioni...
-

Braccio robotico collaborativo industriale ad alta efficienza...


