

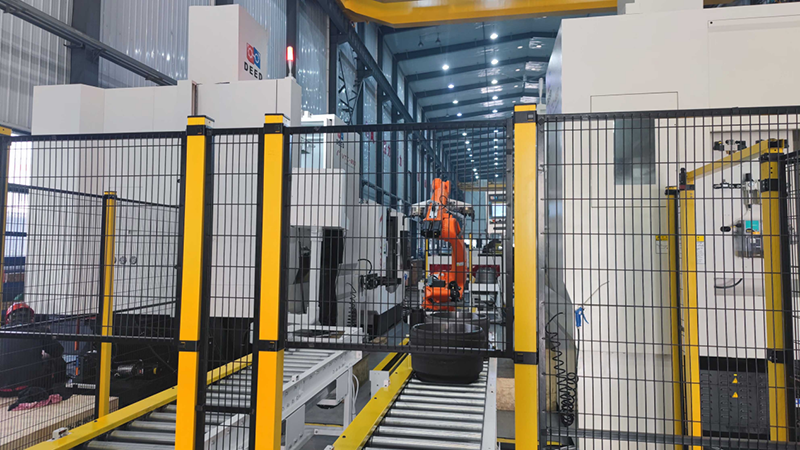
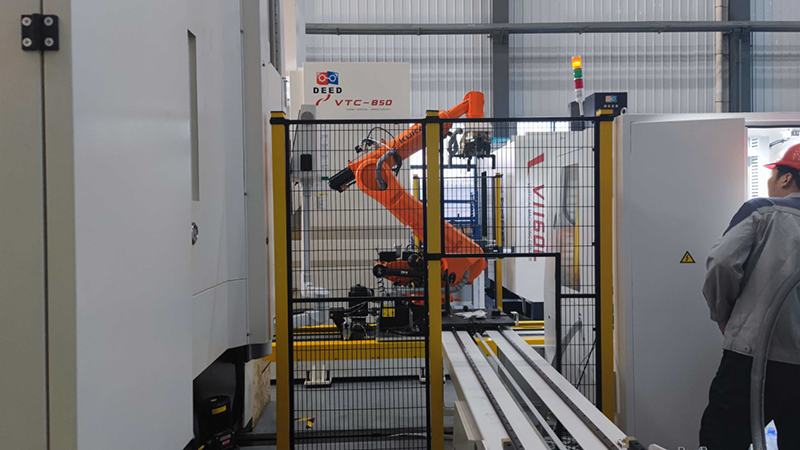
Il caso che voglio condividere con voi oggi riguarda la postazione di carico e scarico di una macchina utensile per la lavorazione dei tamburi dei freni. Questo progetto prevede l'utilizzo di un robot di movimentazione che preleva i materiali dalla linea di alimentazione a rulli, li posiziona sul carrello, li ribalta, si occupa del carico e dello scarico della macchina utensile e pulisce la postazione di scarico dopo il rilevamento dell'equilibrio dinamico.
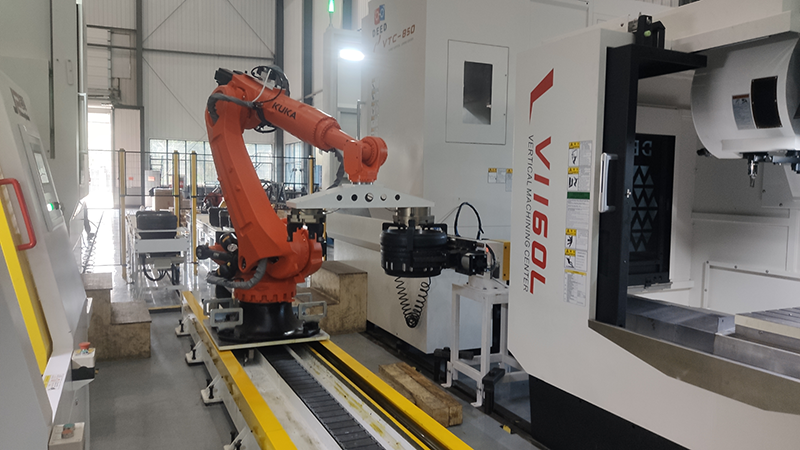
La difficoltà del progetto, il peso del pezzo è relativamente elevato, il requisito di precisione di lavorazione è alto, il carrello verticale e la posizione di lavorazione verticale sono diversi, con conseguente diversa direzione della clip, necessità di rotazione, la superficie di lavorazione non richiede trucioli di ferro.
Il punto forte del progetto è rappresentato dalle linee di trasporto per carico e scarico, controllate a sezioni, che consentono di aumentare la capacità di stoccaggio e di evitare che le collisioni tra i pezzi lavorati compromettano la qualità della lavorazione superficiale. La pinza del robot adotta un sistema a tre artigli a doppia posizione, interno ed esterno, e due artigli rotanti esterni, che non solo facilitano il carico e lo scarico del veicolo, ma ne garantiscono anche la precisione. L'aggiunta di un sistema di soffiaggio ad aria compressa ad alta pressione permette di rimuovere i residui di limatura di ferro e fluido di taglio dalla superficie del pezzo.
Data di pubblicazione: 18 dicembre 2023


