

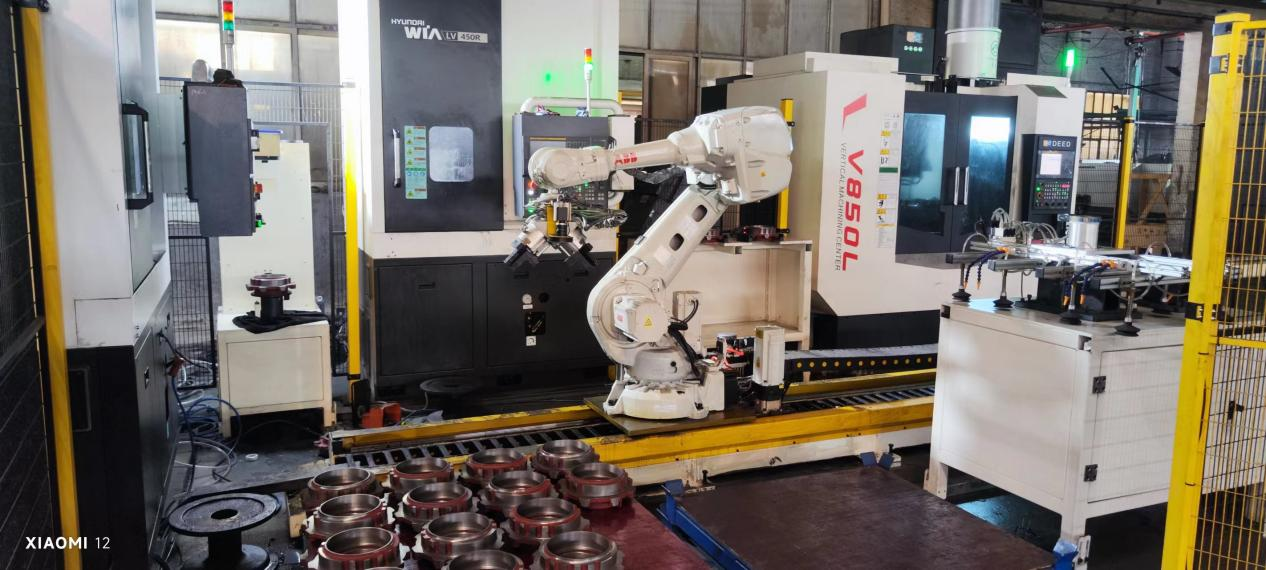
Oggi, il caso che voglio condividere con voi è il progetto di base di supporto per cuscinetti. Questo progetto utilizza un robot di movimentazione e una rotaia di terra, adotta un sistema di visione per completare l'impilamento automatico, l'allineamento automatico e completa le operazioni di carico e scarico automatico della macchina utensile di supporto.
Difficoltà del progetto—il materiale del pezzo in lavorazione per il posizionamento manuale dell'intera staffa, ogni carico 5-8 strati, la posizione relativa e l'angolo del pezzo in lavorazione non sono fissi, la macchina utensile verticale per garantire lo stesso angolo.
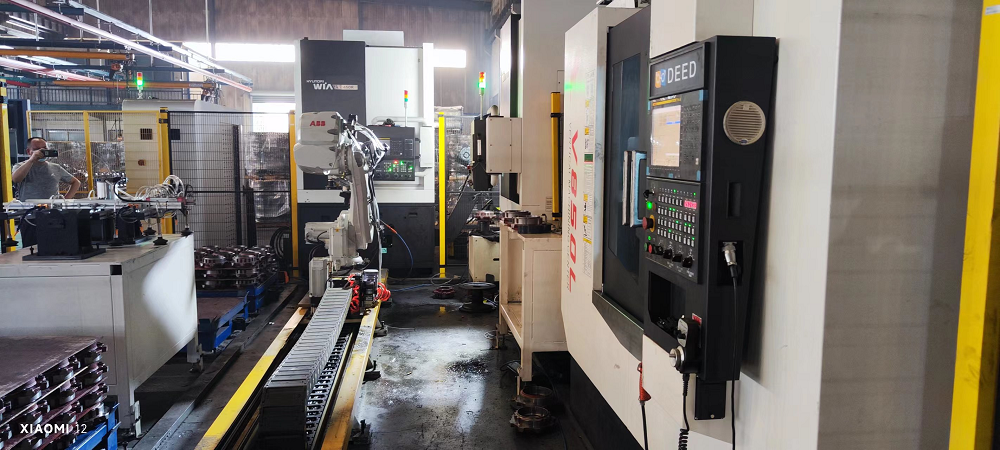
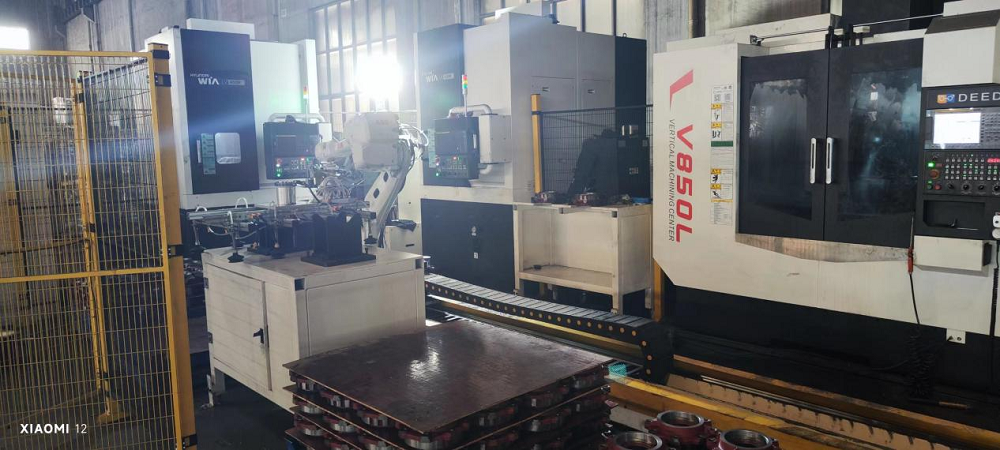
Il punto culminante del progetto:La posizione di carico del robot adotta un dispositivo di limitazione del vassoio per effettuare un posizionamento approssimativo dell'intero materiale di supporto. Il sistema di visione 2D è aggiunto all'estremità anteriore della pinza del robot, che può individuare automaticamente il centro del materiale nel vassoio e afferrare il materiale per il carrello. All'estremità posteriore del processo di movimentazione verticale, vengono aggiunti un sistema di visione 2D e un dispositivo di rotazione servoassistito, che correggono l'angolo del pezzo in lavorazione e aggiungono materiale in verticale. Grazie alla cooperazione del sistema di visione e del sistema di controllo servoassistito, la precisione della macchina è elevata.
Data di pubblicazione: 21 dicembre 2023


